Laser-Roboterprogramme werden direkt aus dem CAD-Modell generiert, anstatt per Teach-in.
Nirgendwo ist das Einlernen (Teach-in) aufwendiger als bei Robotern. Jeder Punkt einer Laserbahn auf einem dreidimensionalen Bauteil muss manuell angefahren, ausgerichtet und gespeichert werden – und das für jede neue Variante. Das netvision LaserTools AddOn Robotics Module Add-on nutzt dieselben Laserstrategien, die auch CNC-Lasermaschinen steuern, und überträgt sie auf Industrieroboter, Linearachsen und Positioniereinheiten.
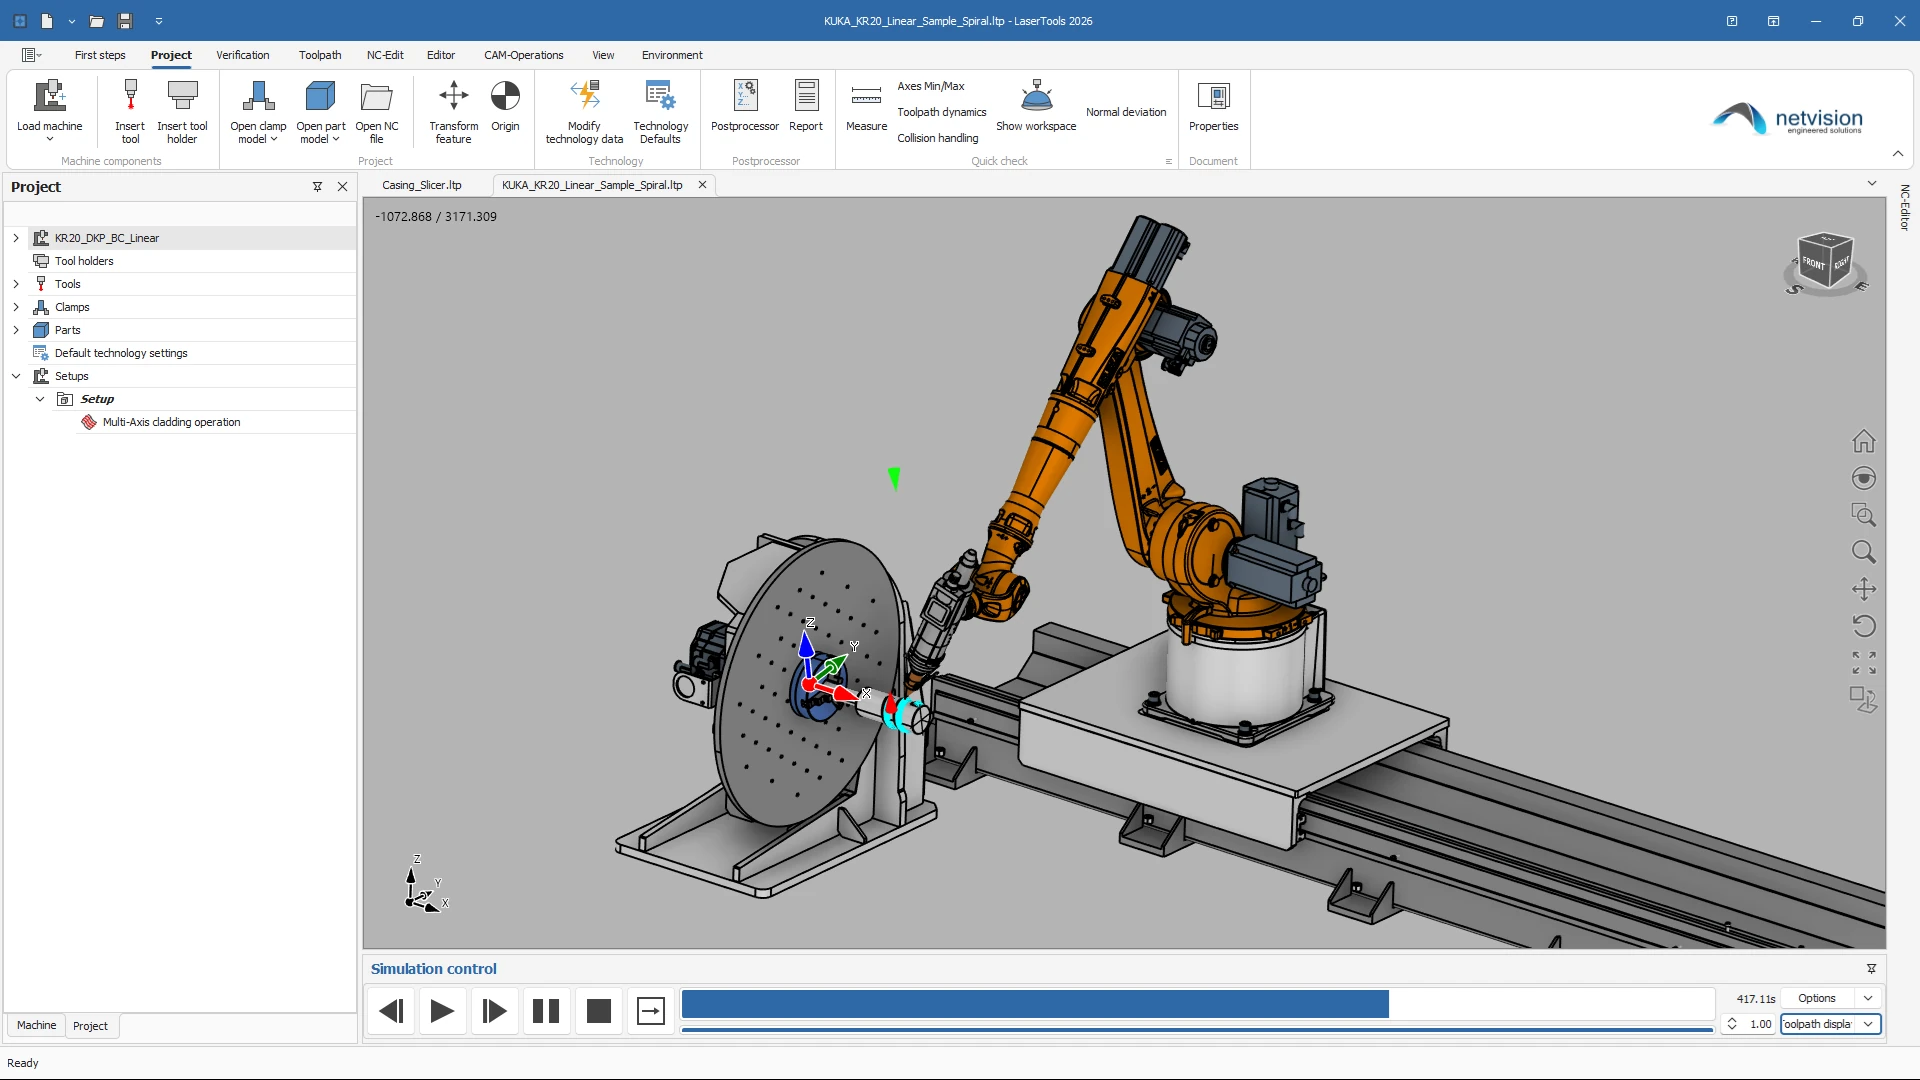
Roboter, Linearachse, Dreh-Kipp-Positionierer, Laserkopf, Spannvorrichtung und Bauteil werden zu einem kinematischen Modell der Zelle zusammengeführt. Die externen Achsen sind fester Bestandteil der kinematischen Kette und keine nachträgliche Ergänzung; dadurch wird das Bauteil dem Roboter exakt so präsentiert, wie es später in der Fertigung vorliegt. Die Zellen werden entweder aus der Maschinenbibliothek geladen oder mithilfe des integrierten Maschineneditors erstellt und angepasst
Werkzeugposition und -orientierung entlang der Laserbahn werden über inverse Kinematik in Gelenkwerte des Roboters übersetzt, wobei verschiedene Lösungsstrategien zur Auswahl stehen. Die Simulation spielt das Programm Schritt für Schritt unter Einbeziehung der gesamten Zelle ab; Kollisionen zwischen Robotergliedern, Bearbeitungskopf, Spannvorrichtung und Bauteil werden auf Basis vorab berechneter Kollisionsdaten geprüft, und Gelenkgrenzen, Erreichbarkeit sowie Achsdynamik werden angezeigt, noch bevor sich der Roboter bewegt. Die Simulation spielt das Programm Bewegung für Bewegung mit der kompletten Zelle ab; Kollisionen von Roboterarmen, Kopf, Spannmitteln und Bauteil werden anhand vorberechneter Kollisionsdaten geprüft, und Gelenkgrenzen, Erreichbarkeit und Achsdynamik sind sichtbar, bevor sich der Roboter bewegt.

Schneid-, Schweiß- und Auftragsprozesse werden am CAD-Modell exakt wie bei einer CNC-Lasermaschine programmiert: mehrachsiges Konturschneiden, Nahtschweißen mit Strahlausrichtung von den angrenzenden Flächen aus sowie mehrachsiges Auftragschweißen und Aufbau dünnwandiger Strukturen. Anstell- und Vorschubwinkel, Winkelbegrenzungen und eine automatische Kollisionsvermeidung halten die Werkzeugausrichtung innerhalb des Arbeitsbereichs des Roboters, während die Bearbeitung der Werkzeugbahn die Ausrichtung entlang des Pfades bei Bedarf korrigiert.
Postprozessoren schreiben das Programm in der Sprache der Robotersteuerung: KUKA KRL mit .src- und .dat-Dateien, LIN- und PTP-Bewegungen, Überschleifen sowie externen Achsen E1 bis E3 inklusive Laseransteuerung über digitale Ausgänge; Stäubli VAL3-Projekte mit Linear-, Achs- und Kreisbewegungen; sowie Cloos-Roboterprogramme. Kein manuelles Nachteachen, kein Übertragen von Punkten.
Gleiches Projekt, gleicher CAD-Kern, gleicher digitaler Zwilling.
Das netvision LaserTools Robotics Module Add-on überträgt die Laser-Bearbeitungsstrategien von CNC-Maschinen auf Industrieroboter. Roboter, Linearachse und Positionierer bilden ein gemeinsames kinematisches Modell der Fertigungszelle; Werkzeugbahnen werden mittels inverser Kinematik in Gelenkwerte umgerechnet und auf Kollisionen, Gelenkgrenzen sowie Erreichbarkeit geprüft. Das Ergebnis wird in der nativen Sprache der Robotersteuerung ausgegeben – ganz ohne manuelles Teachen.
Vereinbaren Sie einen Demo-Termin wir besprechen Ihre Anforderungen individuell.